


力制御技術を活用したバリカン型トマト下葉処理ロボット
要約
長段栽培トマトの下葉処理を行うことができるロボットシステムである。バリカン型のエンドエフェクタ、AIによる画像認識、力制御によって、主茎に沿いながら複数枚の下葉を連続的に切除できる。1株2回の切断動作で下葉の約72%が処理可能である。
- キーワード : 農作業ロボット、下葉処理、トマト、AI、力覚センサ
- 担当 : 農業機械研究部門・知能化農機研究領域・施設園芸生産システムグループ
- 代表連絡先 :
- 分類 : 研究成果情報
背景・ねらい
トマトの下葉処理(長段栽培で主茎下部の不要な葉を切除する作業)は、収穫に次いで労働時間を要する作業である。また、下葉処理は収穫ロボットを効率的に動作させるうえで重要な前処理であるほか、収穫と作業領域が同じである。そのため、広く開発されている収穫ロボットとロボットアームを共有できることから、収穫ロボットの多機能化を図るうえで相性の良いタスクである。そこで本研究では、下葉処理作業の自動化を実現するため、トマト主茎を検知する力覚センサと複数の葉を連続的に切断できるバリカン型切断機構を有したエンドエフェクタを備えた下葉処理ロボットを開発する。
成果の内容・特徴
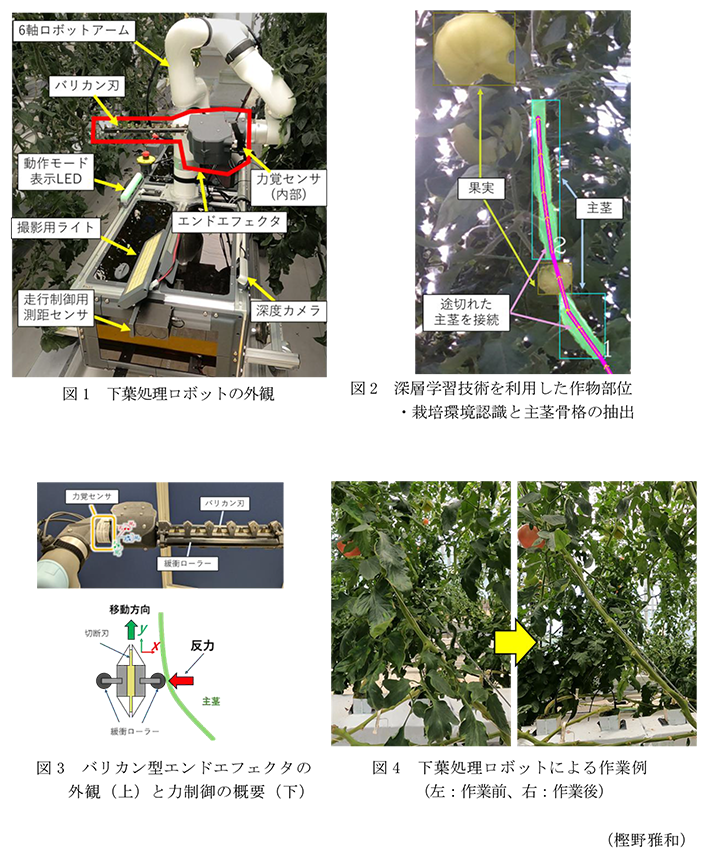
- 開発したロボットは、力覚センサによる力制御の機能とバリカン型切断機構を有するエンドエフェクタを備えた6軸ロボットアームを使用する(図1)。植物体の認識にはロボットアーム基部に設置した深度カメラを用い、下葉・主茎・果実等を識別する。
- ロボットによる下葉処理動作は、主茎をガイドとしてエンドエフェクタを主茎に沿って動かすことで行う。深度カメラ画像にAIによるセグメンテーションと幾何学的な演算を行い、主茎の位置や方向を特定する。主茎が葉などに覆われ分断された状態で検出される場合も、演算処理で一本の連続した主茎として形状を推定することが可能である(図2)。
- 長段栽培特有のカーブした主茎に対応するため、エンドエフェクタが主茎に接触する際の反力を力覚センサで検出し、これが設定値の範囲内となるようにロボットアームの軌道をリアルタイムで修正する制御手法を用いている。これにより、主茎に沿って傷つけることなく下葉の切除が可能となる(図3)。
- トマト1株の下葉の切除は、株の両側面に対し主茎に沿ってエンドエフェクタを一往復させる条件で評価を行う。複数の株への作業は、作物列に沿って「走行部の移動→撮影→主茎検出→走行部の位置調整→切除」の手順を繰り返すことで連続して行う。1回の切断動作は平均66秒/株程度である。1段分の主茎長さ(下葉2、3枚分)に対し、主茎の左右両側面に対して切断動作を実施することで下葉の約72%(重量ベース)を切除できる(図4)。
成果の活用面・留意点
- 下葉を切除することで、収穫など他作業の自動化も容易になることが期待できる。
- 移動台車・ロボットアームなどのプラットフォームを収穫ロボットと共有すれば、導入コストを大幅に低減できるとともに、トマト栽培管理における約40%の作業への対応が期待できる。
- 誘引クリップは下葉処理作業中に干渉するため、巻き付け誘引などの栽培手法を用いる。
- 下葉を処理する上限高さは生産者の栽培指針によって異なるため、現状では手動で指令値として入力する。本成果では収穫果実より下の高さを指令値としている。
- 本成果は、大玉トマト「桃太郎ホープ」に対する試験結果であり、多品種・他作物へ展開する場合は別途確認する必要がある。
具体的データ
その他
- 予算区分 : 交付金、文部科学省(科研費)、民間資金等(寄付金)
- 研究期間 : 2021~2025年度
- 研究担当者 : 樫野雅和、深津時広、黒崎秀仁、中山夏希
- 発表論文等 :
- 深津(2025)アグリバイオ、9:1152-1156
- 中山ら「制御装置、植物処置装置および植物処置装置の制御方法」特開2024-081238(2024年6月18日)
- 深津ら「植物栽培管理装置」特開2024-078291(2024年6月10日)