


屋内で降雨、逆光、霧環境を再現する装置及びセンサ検出特性試験方法
要約
降雨装置やキセノンランプ、ドライフォグ加湿器それぞれを調節して降水強度や照度、噴霧量を変更することで、農作業現場で起こり得る環境条件(降雨、逆光、霧)を屋内で再現できる。それらの装置と再現された環境条件下でロボット農機等のセンサの検出特性を取得する試験方法である。
- キーワード : 農作業環境、安全性、逆光、降雨、霧
- 担当 : 農業機械研究部門・システム安全工学研究領域・協調安全システムグループ
- 代表連絡先 :
- 分類 : 研究成果情報
背景・ねらい
ロボットトラクタ等のほ場作業を行うロボット農機は、全国各地で実証試験等が実施されており、開発から普及へと移行している段階にある。一方、現時点での技術的課題の一つとして、農業現場での降雨、太陽光による逆光、霧等の様々な環境条件を原因とする人・障害物センサ(以下、センサ)の誤検出によってロボット農機が自動停止し、稼働率が低下することが挙げられている。このセンサの誤検出に対しては、同じ条件下において繰り返し試験を実施し、定量的なセンサ特性を取得しセンシングシステムの改良を図る必要があるが、自然環境下では同じ条件下での繰り返し試験が困難である。そこで本研究では、農作業における環境条件を屋内で再現可能な装置を整備し、各種農作業現場での環境条件下におけるロボット農機等に搭載されているセンサの検出特性を定量的に取得する試験方法を開発する。
成果の内容・特徴
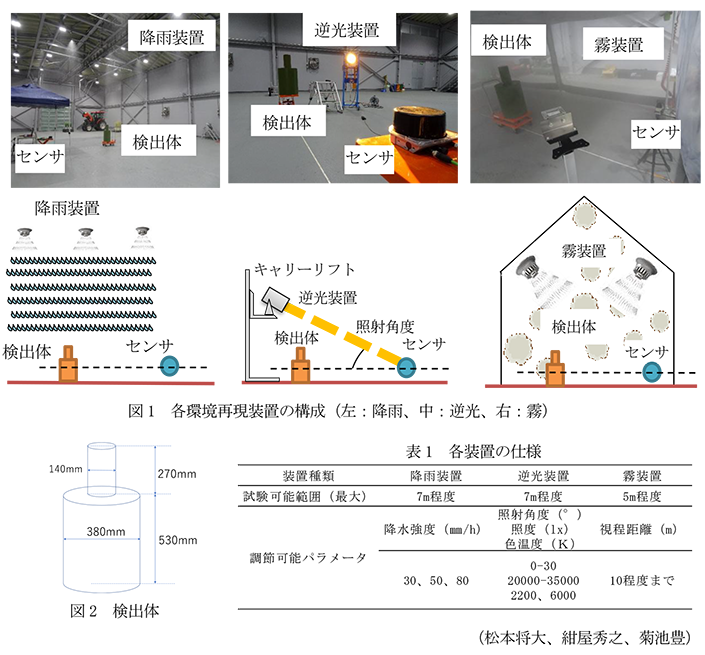
- 農作業現場で起こり得る環境を再現する装置は、降雨装置(図1左)、逆光装置(図1中)、霧装置(図1右)の3種である。
- 降雨装置は、8m×10mの範囲において、気象庁の定める激しい雨、非常に激しい雨、猛烈な雨にそれぞれ分相当する降水強度30mm/h、50mm/h、80mm/hの3段階に調節可能である(表1)。
- 逆光装置は、センサまでの距離3.5mの位置に設置した上下するキャリーリフトとリフトに搭載したキセノンランプ(湘南工作販売(株)、ST-X203CA1)及び色温度調節用フィルタ(同、X203C-CF2)で構成される。一般的に逆光になり得るとされる条件である太陽高度0°~30°を無段階に、色温度(K)を2200(17:00頃に相当)及び6000(15:00頃に相当)の2段階に、センサ面における照度(lx)を朝日や夕日の照度レベルに相当する20000~35000程度に無段階に調節可能である(表1)。
- 霧装置は、3m×6mの範囲を覆う囲いと2台のドライフォグ加湿器((株)いけうち、AE-3(03C)B-T(C+T+00))から構成される。霧の噴霧量を変更することにより、何m先を見通せるかを示す指標である視程距離が10m程度になる霧濃度まで調整可能である(表1)。
- 2D LiDAR、超音波センサ、ミリ波レーダー、カメラ等のロボット農機に搭載される各種センサのセンサ検出特性を取得可能である。
- センサ検出特性を取得する試験方法は、各装置とセンサ及びISO 18497:2018にて定義されている検出体(図2)を供試し、センサから各装置の試験可能範囲内の位置にある静止状態の検出体に対してセンサにてデータ(距離、画像等)を取得する方法である。
成果の活用面・留意点
- 本装置は、農作業現場で起こり得る多様な環境(降雨、逆光、霧)における各種センサの検出特性の評価に活用できる。
- 霧環境については濃度が短期間で変動するため、より安定して計測を行うためには一定の濃度を長時間維持する手法の開発が必要となる。
具体的データ
その他
- 予算区分 : 交付金
- 研究期間 : 2021~2024年度
- 研究担当者 : 松本将大、紺屋秀之、菊池豊、西川純、田中正浩、小林慶彦、向霄涵
- 発表論文等 : 紺屋ら(2026)農業食料工学会誌、88:44-46