


コンバイン用人検出AIのための学習用データセット
要約
コンバイン後方への人の接近をAIで高精度に検出するための学習データセットである。本学習データセットにより、中腰・しゃがみ姿勢の検出精度を強化でき、AIカメラの学習に活用することで、目視やバックカメラと比較して、運転者が後方にいる人をより早く、高精度に認識可能となる。
- キーワード : 物体検出AI、学習用データセット、後方安全、人検出、安全装置
- 担当 : 農業機械研究部門・システム安全工学研究領域・協調安全システムグループ
- 代表連絡先 :
- 分類 : 研究成果情報
背景・ねらい
主要な乗用型農業機械による死亡事故の約4分の1は、ひかれ、挟まれ、巻き込まれにより発生しており、その一部は運転者が機械後方の作業者を直接視認できないことに起因している。その対策として機械後方にカメラを設置する事例があるが、生産者からはカメラの画像が表示されていても、作業への意識の集中により失認してしまう場合があるため、機械周囲に存在する人に関する情報提示をより迅速かつ明示的に行う対策が要望されており、物体検出AIを用いた人検出技術の活用が有望である。そこで、後方でのひかれによる重大事故例が多い収穫機械(コンバイン)を対象に、収穫作業特有の姿勢の人を検出可能な強化学習用データセットを構築する。
成果の内容・特徴
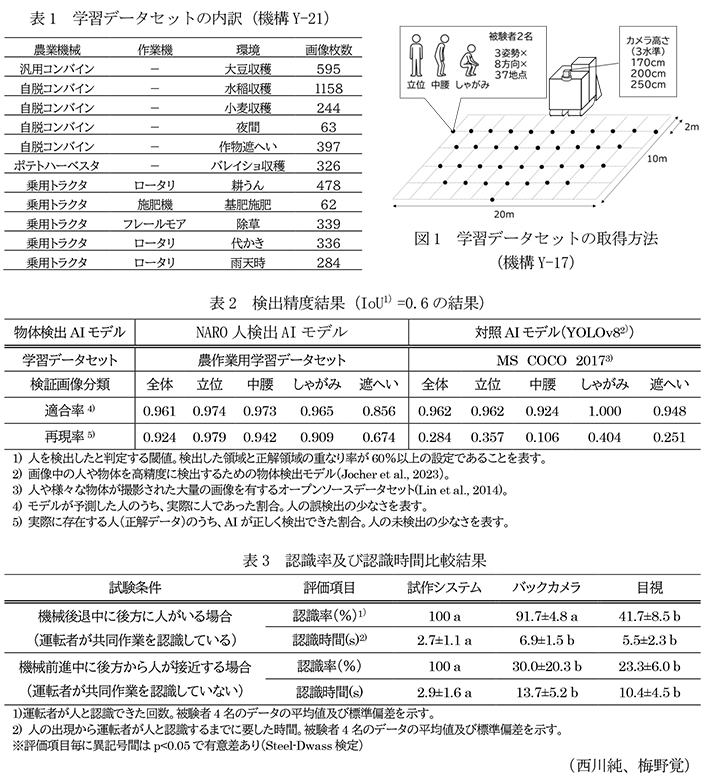
- 本学習用データセットは、①4種類の農業機械、3種類の作業機、11種類の環境条件で取得した環境・人画像に基づくデータセット(4282枚 : 表1)及び、②図1のとおり、コンバイン後方側の半径10mの半円の範囲の各点において、被験者2名、カメラ高さを170cm、200cm、250cmの3水準で、それぞれ立位・中腰・しゃがみ姿勢を行った際の静止画像に基づくデータセット(5328枚)で構成される。
- 本学習用データセットで学習した物体検出AIモデル(以下、NARO人検出AIモデル)は、他分野で広く利用されている物体検出AIモデル(対照AIモデル)と比較して、立位、中腰、しゃがみ、遮へいの分類において人の未検出の少なさを表す再現率が高い。また、NARO人検出AIモデルは、立位、中腰、しゃがみの分類において、人の誤検出の少なさを表す適合率が0.96以上と高く、本学習用データセットを用いることで、対照AIモデルよりも高い精度で農作業環境下の人検出が可能である(表2)。
- NARO人検出AIモデルを用いて試作したAIカメラシステムは、①運転者が共同作業を認識しており、機械が後退中に後方に人(被験者)がいる条件、及び②運転者が共同作業を認識しておらず、機械が前進中に後方から人が接近する条件のいずれも、バックカメラ及び目視より認識率が高く、かつ認識時間が短い(表3)。このように、本学習用データセットは、運転者が機械の後方にいる人をより早く、高精度に認識可能な安全支援システムの開発に有効である。
成果の活用面・留意点
- 本学習用データセットは、物体検出AIモデルへの学習の際に共通的に利用可能なフォーマットで構成されているため、ハードに限定されず、汎用的に活用できる。
- 作物・機械による遮へい条件では対照AIモデルの再現率が低下し、NARO人検出AIモデルも同様の課題を抱えている。現場条件に基づく追加データ整備を継続し、遮へい下の再現率・適合率の向上を図る対策が必要である。
具体的データ
その他
- 予算区分 : 交付金
- 研究期間 : 2023~2025年度
- 研究担当者 : 西川純、梅野覚、菊池豊、紺屋秀之、田中正浩、松本将大、小林慶彦、向霄涵
- 発表論文等 :
- 梅野ら(2025)農作業研究、60:13-24
- 西川ら(2024)職務作成プログラム「作業者検出AI転移学習用データベース(コンバイン用)」、機構-Y17
- 梅野ら(2025)職務作成プログラム「作業者検出AI転移学習及び検証用データベース(乗用型農業機械用)」、機構-Y21